Exclusivas Premium
Keyland impulsa K-ISS Nexus con el objetivo de lograr la interoperabilidad en la automatización industrial
Se trata de una plataforma diseñada para integrar robots, sistemas de gestión y dispositivos industriales en una única operación, que busca dar respuesta a uno de los principales desafíos a los que se enfrentan las fábricas
Para responder a este escenario, Keyland ha desarrollado K-ISS Nexus, una evolución de la plataforma K-ISS que actúa como una capa superior de coordinación entre los diferentes elementos que participan en la operación industrial. El objetivo es conectar los sistemas de gestión empresarial con la ejecución física de los procesos en planta, sin sustituir los sistemas existentes ni reemplazar las capacidades de cada fabricante.
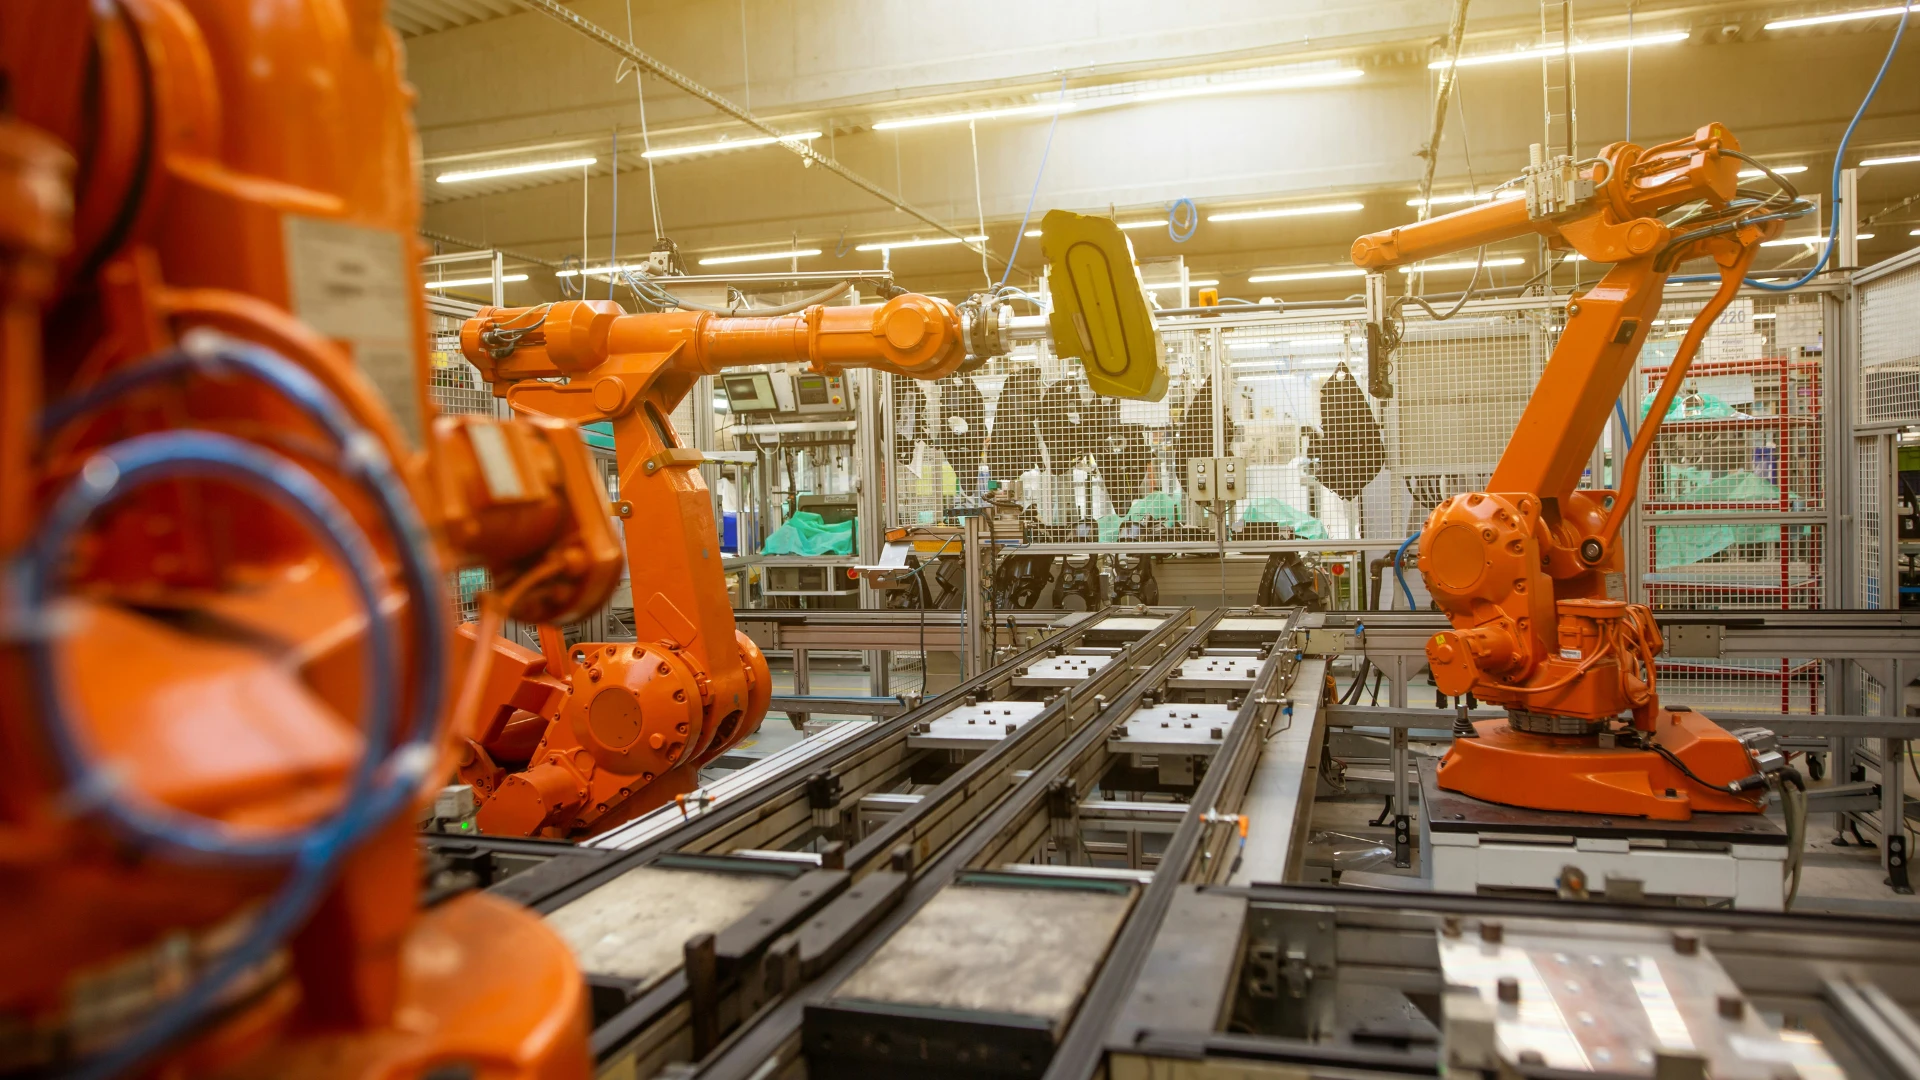
La automatización industrial ha seguido históricamente una lógica incremental. Las compañías identifican procesos susceptibles de mejora e incorporan tecnologías específicas para resolver necesidades concretas. Un robot móvil autónomo puede encargarse del transporte interno de materiales; un cobot puede asistir a un operario en tareas de ensamblaje; los PLC gobiernan estaciones de trabajo; los sistemas RFID garantizan la trazabilidad; y los sensores recopilan información sobre el estado de la operación.
La orquestación industrial
K-ISS Nexus se sitúa por encima del nivel del robot o del PLC (Controlador Lógico Programable) y se encarga de coordinar misiones, dispositivos, sistemas y usuarios para que la operación funcione como un conjunto. La plataforma recibe información procedente de sistemas como ERP, MES o gestores de almacén, la transforma en instrucciones operativas y coordina la ejecución a través de robots móviles, sensores, sistemas de identificación, puertas automáticas o estaciones de trabajo. Se trata de una aproximación que permite que la lógica del proceso permanezca centralizada y sea más sencilla de adaptar cuando cambian las necesidades productivas.
La mayoría de las plantas no operan con un único fabricante: lo habitual es que convivan soluciones desarrolladas por diferentes proveedores, incorporadas en momentos distintos y para resolver necesidades específicas. Por ello, K-ISS Nexus ha sido concebido como una plataforma multimarca capaz de comunicarse con distintos sistemas mediante sus protocolos nativos. Esta filosofía permite incorporar nuevas tecnologías sin necesidad de rediseñar completamente la arquitectura de automatización y facilita que las organizaciones mantengan libertad de elección a medida que evolucionan sus operaciones.
K-ISS Nexus surge de proyectos reales ejecutados por Keyland en diferentes sectores industriales, donde la necesidad de coordinar tecnologías diversas aparecía de forma recurrente. Entre ellos figura la automatización de flujos intralogísticos en SRMC Medina mediante robots móviles KMP600 de KUKA y la gestión de misiones desarrollada sobre K-ISS.
La compañía también ha aplicado esta filosofía en proyectos para el sector textil industrial, donde ha sido necesario coordinar robots móviles, sensores de recogida y entrega, puertas automáticas y sistemas digitales de gestión documental dentro de una misma operación. En el ámbito de la automoción, Keyland ha desarrollado soluciones para Grupo Antolin orientadas a automatizar el suministro de componentes y la gestión de flujos productivos mediante robots móviles, software de gestión de flotas y herramientas de coordinación desarrolladas específicamente para la operación.